
کمپرسور هوای 2 اسب بخاری که در یک صبح سرد یک بریکر 20 آمپر را خاموش می کند، موتور معیوب نیست. این فیزیک موتور الکتریکی است که دقیقاً همان کاری را انجام می دهد که قرار است انجام دهد: سیم پیچی تک فاز با شروع خازن، جریان روتور قفل شده سنگینی را می کشد و روغن سرد در میل لنگ، گشتاور مورد نیاز برای بالا بردن سرعت پمپ را افزایش می دهد. روش راه اندازی یا طراحی موتور را تغییر دهید، و سفر مزاحم ناپدید می شود.
این مثال دلیل وجود این مقاله است. پاسخ کوتاه پشت آن این است: گشتاور از نیروی لورنتز ناشی میشود که بر روی هادیهای حامل جریان اثر میگذارد، سرعت از تعادل بین ولتاژ تغذیه و EMF پشتی که روتور تولید میکند به دست میآید، و هر چیزی که برای کارایی هزینه میکنید مبارزه با تلفات مس و آهن است.
بقیه مقاله این سه عبارت را به مشخصاتی که هر روز با هم مقایسه میکنید تبدیل میکند - اندازه فریم، ضریب سرویس، گشتاور روتور قفل شده، کلاس عایق و باند کارایی - و مکانهایی را که فیزیک به طور معمول در هنگام انتخاب اشتباه خوانده میشود، علامتگذاری میکند.
آنچه فیزیک موتور الکتریکی در واقع بر آن حاکم است
هر عدد در برگه اطلاعات موتور خروجی قابل مشاهده مجموعه کوچکی از روابط فیزیکی است. هنگامی که بتوانید یک علامت میدان را با اصل اساسی مطابقت دهید، انتخاب دیگر حدس و گمان نخواهد بود.
| اصل | معنی آن در داخل دستگاه | جایی که روی کاغذ ظاهر می شود |
|---|---|---|
| نیروی لورنتس (F = B·I·L) | جریانی که در یک رسانا در داخل میدان مغناطیسی جریان دارد، نیرویی را تجربه می کند. اعمال شده در شعاع روتور، این نیرو تبدیل به گشتاور می شود. | گشتاور نامی، گشتاور روتور قفل شده، گشتاور شکست. |
| قانون فارادی و EMF پشتی | رساناهایی که در یک میدان حرکت می کنند، ولتاژی را تولید می کنند که مخالف منبع تغذیه است، بنابراین روتور قبل از عبور جریان خالص باید کمی کند شود. | سرعت بدون بار در مقابل سرعت تمام بار، درصد لغزش. |
| قانون لنز | جریان های القایی همیشه با تغییری که آنها را ایجاد کرده است مخالف هستند، به همین دلیل است که روتور به جای اینکه از میدان دوار پیشی بگیرد، آن را تعقیب می کند. | جهت چرخش، سقف سخت در سرعت سنکرون. |
| میدان مغناطیسی دوار | سه جریان جابجا شده 120 درجه میدانی با قدر ثابت ایجاد می کنند که با سرعت همزمان اطراف استاتور را می چرخاند. | گشتاور صاف، لرزش کم، خود راه اندازی ذاتی. |
| تقسیم فاز | منبع تغذیه تک فاز یک میدان ضربانی بدون چرخش می دهد. سیم پیچ کمکی به اضافه خازن فاز دوم را ایجاد می کند تا میدان بتواند بچرخد. | گشتاور راه اندازی، جریان هجومی، رتبه خازن، سیم پیچ استارت در مقابل اجرا. |
| اشباع مغناطیسی | آهن فقط می تواند شار زیادی را حمل کند. عبور از زانوی منحنی B-H، جریان اضافی تقریباً هیچ گشتاور اضافی نمیخرد. | تحمل ولتاژ، و چرا ولتاژ پایین بیش از حد گرم می شود نه اینکه به سادگی کاهش یابد. |
سه قانون که تعیین می کند موتور روشن می شود و چگونه کار می کند
گشتاور نیرویی در شعاع است، نه یک عدد بازاریابی
گشتاور موتور نیروی لورنتز ضرب در شعاع روتور و تعداد رسانا است، به همین دلیل است که گشتاور با جریان افزایش می یابد - اما فقط تا زمانی که آهن اشباع شود یا سیم پیچ بیش از حد گرم شود. همین جمله شکل هر منحنی سرعت-گشتاور را که تا به حال خوانده اید توضیح می دهد.
برای موتور NEMA Design B، گشتاور روتور قفل شده معمولاً حدود 150 تا 200 درصد گشتاور نامی و گشتاور شکست حدود 200 تا 300 درصد است. یک فن یا پمپ گریز از مرکز تقریباً به هیچ چیز در سرعت صفر نیاز ندارد، بنابراین به راحتی شروع به کار می کند. یک نوار نقاله بارگذاری شده، یک پمپ رفت و برگشتی، یا یک کمپرسور هوا که با روغن سرد مبارزه می کند ممکن است به 200 درصد یا بیشتر نیاز داشته باشد تا جدا شود. هنگامی که یک برنامه متوقف می شود، سوال مفید این نیست که "آیا موتور به اندازه کافی بزرگ است؟" اما "کدام نقطه در منحنی گشتاور از کار می افتد؟"
 موتور استارت تک فاز خازن ضد چکه موتور ODP با شروع خازن تک فاز، 1/3-2 اسب بخار در فریم های NEMA 56/140T، مناسب برای تجهیزاتی که نیاز به گشتاور انفصال در منبع تک فاز دارند. مشاهده محصول →
مسیر عملی برای گشتاور بیشتر در یک منبع تک فاز، طراحی شروع خازن است: یک خازن الکترولیتی بزرگ در سیم پیچ کمکی، گشتاور راه اندازی اضافی را ارائه می دهد، سپس پس از چرخش روتور خارج می شود.
Back EMF نقطه عملیاتی را تنظیم می کند
یک موتور شتاب می گیرد تا زمانی که ولتاژی که در داخل ایجاد می کند تقریباً ولتاژ تغذیه را خنثی کند. ولتاژ تولید شده EMF برگشتی است، و باقیمانده کوچک آن چیزی است که در واقع جریان را از سیم پیچ برای ایجاد گشتاور عبور می دهد. بنابراین سرعت توسط فرکانس و تعداد قطب ها کنترل می شود نه بار:
| لهستانی ها | سرعت سنکرون (60 هرتز) | سرعت تمام بار معمولی | لغزش نشانگر |
|---|---|---|---|
| 2 | 3600 دور در دقیقه | 3450-3520 دور در دقیقه | 2.2-4.2٪ |
| 4 | 1800 دور در دقیقه | 1725-1760 دور در دقیقه | 2.2-4.2٪ |
| 6 | 1200 دور در دقیقه | 1140-1170 دور در دقیقه | 2.5-5.0٪ |
| 8 | 900 دور در دقیقه | 850-880 دور در دقیقه | 2.2-5.6٪ |
لغزش عیب نیست. این مکانیزم است که اجازه می دهد جریان در همه جریان یابد. اما یک بار سنج نیز هست. موتوری که با لغزش 1 درصد کار می کند تقریباً تخلیه می شود و با ضریب قدرت ضعیف کار می کند. موتوری که به خوبی از لغزش پلاک آن عبور میکند، بیش از حد بارگذاری میشود و اختلاف را به گرمای روتور تبدیل میکند.
ولتاژ با همان منطق رفتار می کند. از آنجایی که EMF عقب با سرعت و قدرت میدان مقیاس می شود، موتوری با 90 درصد ولتاژ نامی باید جریان بیشتری بکشد تا همان گشتاور شفت را حفظ کند. این جریان اضافی به تلفات مس تبدیل می شود و سیم پیچ دقیقاً در لحظه ای که منبع ضعیف است داغ تر می شود.
سه فاز چرخش. یک فاز باید به چرخش فریب داده شود
سیم پیچ تک فاز میدانی را تولید می کند که به جای چرخش در امتداد یک محور پالس می کند، بنابراین در حالت سکون، گشتاور خالص صفر تولید می کند و روتور هرگز به خودی خود شروع به کار نمی کند. افزودن یک سیمپیچ کمکی و یک خازن، جریان سیمپیچ را تقریباً 90 درجه الکتریکی تغییر میدهد و میدان دومی را در مکان و زمان ایجاد میکند - برای شروع چرخش کافی است. پس از آن، سیمپیچ اصلی بار را حمل میکند و سیمپیچ کمکی یا بهصورت سیمپیچ در حال اجرا میماند یا از طریق یک کلید گریز از مرکز یا رله خارج میشود.
موتورهای سه فاز به هیچ یک از این ترفندها نیاز ندارند. سه سیم پیچ با فاصله 120 درجه از هم، میدانی با قدر ثابت ایجاد می کنند که با سرعت همزمان می چرخد، بنابراین راه اندازی ذاتی است، گشتاور صاف است، و هیچ خازنی برای خرابی در میدان وجود ندارد. اگر تصویر دقیق آن چرخش را میخواهید، ببینید نحوه عملکرد یک موتور سه فاز .
 موتور کسری اسب بخار پریمیوم سه فاز موتور پریمیوم کسری اسب بخار سه فاز با فریم 48 تا 56، محفظه ODP IP23 و بدون خازن راه اندازی. نمای برای درایوهای صنعتی سبک مشاهده محصول →
موتورهای سه فاز کسری اسب بخار واضح ترین نمونه هستند: خروجی شفت یکسان، فریم کوچکتر، گشتاور راه اندازی بالاتر و بدون خازن راه اندازی در هیچ کجای صورتحساب مواد.
تک فاز یا سه فاز: هزینه فیزیک برای شما
اگر برق سه فاز در هنگام نصب در دسترس باشد، موتور سه فاز تقریباً همیشه انتخاب مهندسی بهتری است - فریم کوچکتر، گشتاور راه اندازی بالاتر، جریان کمتر به ازای هر اسب بخار، و لرزش قابل توجهی کمتر.
| مشخصه | تک فاز | سه فاز |
|---|---|---|
| گشتاور راه اندازی | کاملاً به طراحی سیم پیچ و اندازه خازن بستگی دارد. می تواند قوی باشد اما هرگز یکنواخت نیست | ذاتی و ثابت، معمولاً 150-200٪ گشتاور نامی |
| جریان شروع | هجوم زیاد، با سوئیچینگ خازن تشدید می شود | بالا اما قابل پیش بینی، معمولا 6-8 برابر جریان نامی |
| اندازه قاب برای HP برابر | بزرگتر، زیرا میدان تپنده مواد فعال را هدر می دهد | کوچکتر و سبکتر در همان رتبه |
| لرزش و صدا | ضربان با فرکانس دو خط در طراحی تعبیه شده است | میدان چرخشی با قدر ثابت، بسیار هموارتر |
| سقف کارایی | تایید راندمان پایین تر و ممتاز سخت تر است | بالاتر؛ باندهای IE2 و IE3 به طور معمول قابل دستیابی هستند |
| تعمیر و نگهداری میدان | خازن ها، سوئیچ ها و رله ها اقلام سایش هستند | قطعات مصرفی کمتر، فواصل سرویس طولانی تر |
جایی که فیزیک به گرما تبدیل می شود: تلفات و کارایی
همه ورودی های الکتریکی به توان شفت تبدیل نمی شوند و کمبود یک تلفات نیست بلکه چهار خانواده است که با تغییر بار و سرعت رفتار متفاوتی دارند.
چهار خانواده از دست رفته
- تلفات مس استاتور (I²R) - متناسب با مجذور جریان، بنابراین با بار و با هر کسری ولتاژ به شدت بالا می رود.
- از دست دادن مس روتور - متناسب با لغزش، به همین دلیل است که موتوری که بیش از حد بارگذاری شده است سریعتر از آنچه که قرائت فعلی آن نشان می دهد گرم می شود.
- از دست دادن آهن - جریان های پسماند و گردابی در هسته، تقریباً پس از روشن شدن موتور، حتی بدون بار، ثابت است.
- تلفات مکانیکی - اصطکاک و باد یاتاقان، کوچک اما همیشه موجود و حساس به روانکاری و تهویه.
- از دست دادن بار سرگردان - شار نشتی و اثرات هارمونیک که محاسبه آنها دشوار است و به راحتی می توان آنها را دست کم گرفت.
بازده تقسیم توان شفت بر توان ورودی است، بنابراین هر یک از این تلفات یک مالیات مستقیم است. همچنین یک مبادله طراحی واقعی را توضیح می دهد: یک موتور با راندمان برتر یک موتور استاندارد با رنگ بهتر نیست. معمولاً از مواد فعال تری استفاده می کند - هسته طولانی تر، مس بیشتر، فولاد الکتریکی با تلفات کمتر و شکاف هوای تنگ تر - دقیقاً برای حمله به این تلفات.
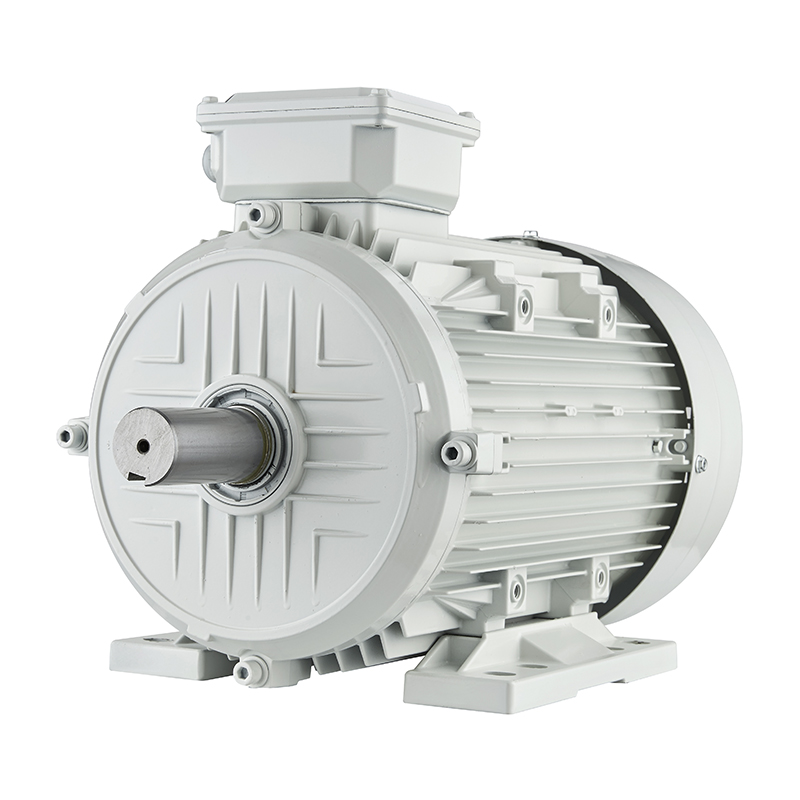 سری موتورهای بازده برتر IEC IE3 سری موتورهای با راندمان برتر IEC IE3 از 0.75 تا 37 کیلووات، 2/4/6 قطبی، TEFC IP55. مشاهده کاهش تلفات در طول عمر ماشین. مشاهده محصول →
این دلیلی است که پشت طرحهای بازده برتر IEC IE3 وجود دارد: هزینه مواد اضافی با کاهش تلفات در طول عمر دستگاه پرداخت میشود، نه با ادعای بازاریابی.
دما جایی است که این گران می شود. سیستمهای عایق برای حداکثر دمای نقطه داغ درجهبندی میشوند و یک قانون کلی که به طور گسترده مورد استفاده قرار میگیرد این است که عمر عایق تقریباً به ازای هر 10 درجه سانتیگراد کارکرد پایدار بالاتر از حد مجاز، نصف میشود. بنابراین، اگر یکی به طور مداوم روی ضریب سرویس 1.05 قرار داشته باشد و دیگری با نیم بار در حالت بیکار باشد، دو موتور با اسب بخار پلاک نام یکسان می توانند عمر مفید بسیار متفاوتی داشته باشند.
پنج تصور غلط فیزیک که باعث انتخاب های حرکتی بد می شود
- "موتور بزرگتر همیشه ایمن تر است." یک موتور بزرگ با لغزش بسیار کم و ضریب توان کم کار می کند و جریان مغناطیسی را می کشد که هرگز به کار تبدیل نمی شود. نتیجه نصب گرمتر، پر سر و صداتر و کارآمدتر است.
- اسب بخار بیشتر به طور خودکار به معنای گشتاور شروع بیشتر است. گشتاور راه اندازی بر اساس طراحی روتور و آرایش سیم پیچ تنظیم می شود، نه با تعداد اسب بخار به تنهایی.
- "ولتاژ تغذیه به سختی مهم است، زیرا موتور آنچه را که نیاز دارد می کشد." ولتاژ کمتر به معنای جریان بیشتر برای همان گشتاور است و این کمبود مستقیماً به تلفات مس و گرما تبدیل می شود.
- "لغزش به معنای از کار افتادن موتور است." لغزش مکانیزم عادی است که به جریان اجازه می دهد. فقط بیش از حد سیگنال های ارزش پلاک نام لغزش.
- راندمان فقط بر قبض برق تأثیر می گذارد». تلفات به صورت گرما ظاهر می شوند و گرما چیزی است که عمر عایق، عمر گریس یاتاقان و در نهایت کل دستگاه را کوتاه می کند.
سوالات متداول: فیزیک موتور الکتریکی در انتخاب روزانه
چرا یک موتور در هنگام راه اندازی شش تا هشت برابر جریان نامی خود می کشد؟
روتور در حالت سکون حرکت نمی کند، بنابراین EMF عقب صفر است و تنها چیزی که جریان را محدود می کند امپدانس سیم پیچ است که کوچک است. با شتاب گرفتن روتور، EMF عقب افزایش می یابد و جریان به سمت مقدار در حال اجرا کاهش می یابد. به همین دلیل است که یک موتور برای از بین بردن اضافه بار حرارتی بسیار بیشتر از یک شکن مغناطیسی طول می کشد - و به همین دلیل است که استارت های نرم و طراحی های شروع خازن وجود دارد.
آیا اگر صورتحساب من بر حسب کیلووات باشد، ضریب توان مهم است؟
ضریب توان به شما می گوید که چه مقدار از جریان کار مفیدی انجام می دهد. ضریب توان کم به این معنی است که خروجی شفت یکسان به جریان بیشتری نیاز دارد، که به معنای تلفات I²R بیشتر و نیاز به هادی و تابلو برق بزرگتر است. شرکت های برق اغلب مستقیماً آن را جریمه می کنند و خود موتور بدون در نظر گرفتن گرمتر کار می کند.
آیا یک موتور 60 هرتز می تواند روی 50 هرتز کار کند؟
ولت بر هرتز نسبت حاکم است. کاهش فرکانس بدون کاهش ولتاژ به طور متناسب هسته را به سمت اشباع سوق می دهد و موتور جریان مغناطیسی بیش از حد می کشد و بیش از حد گرم می شود. اگر هر دو ولتاژ و فرکانس با هم افت کنند، موتور کندتر و خنک تر کار می کند اما اسب بخار کمتری تولید می کند.
فاکتور سرویس 1.15 از نظر فیزیکی به چه معناست؟
این بدان معنی است که عایق و مدار مغناطیسی می توانند تقریباً 15 درصد بالاتر از خروجی نامی را بدون تجاوز از محدودیت های حرارتی خود با فرض ولتاژ نامی، ارتفاع و دمای محیط تحمل کنند. این یک حاشیه برای پیک های گاه به گاه یا شرایط غیرعادی است، نه مجوز دائمی برای راه اندازی موتور با 115 درصد.
آیا موتور 4 قطبی همیشه بهتر از موتور 2 قطبی است؟
نه. موتورهای دوقطبی به ازای هر اسب بخار سبک تر و ارزان تر هستند، اما سریع تر کار می کنند، یاتاقان ها زودتر سایش می کنند و صدای بیشتری دارند. موتورهای چهار قطب تعادل بهتری بین سرعت، گشتاور و عمر مکانیکی ارائه میکنند، به همین دلیل است که آنها بر کاربردهای صنعتی همه منظوره غالب هستند.
خوراکی های کلیدی
- گشتاور از نیروی لورنتس می آید. سرعت از تعادل بین ولتاژ تغذیه و EMF برگشتی ناشی می شود.
- لغزش عملکردی است، عیب نیست. از آن به عنوان نشانگر بار در برابر مقدار پلاک نام استفاده کنید.
- موتورهای تک فاز برای راه اندازی نیاز به تقسیم فاز دارند. موتورهای سه فاز به طور ذاتی شروع به کار می کنند و نرم تر کار می کنند.
- راندمان مجموع تلفات مس، آهن، مکانیکی و سرگردان است - کاهش آنها هزینه مواد فعال را از قبل و جبران گرما و عمر را جبران می کند.
- هادی های کم اندازه، ولتاژ پایین و عوامل سرویس بار اضافه همه به یک مقصد می رسند: دمای سیم پیچ اضافی.
اندازه یک موتور به معنای خواندن فیزیک به جای برچسب اسب بخار است. اگر می خواهید طرح های بتنی را با این اصول مقایسه کنید، برد موتور WAYLEAD ماشینهای تک فاز و سه فاز از 1/10 تا 20 اسب بخار در NEMA 48 تا 250 فریم را پوشش میدهد، بنابراین تفاوتهای گشتاور، لغزش و بازدهی که در اینجا توضیح داده شده را میتوان به جای تئوری، بر اساس دادههای واقعی بررسی کرد.


